
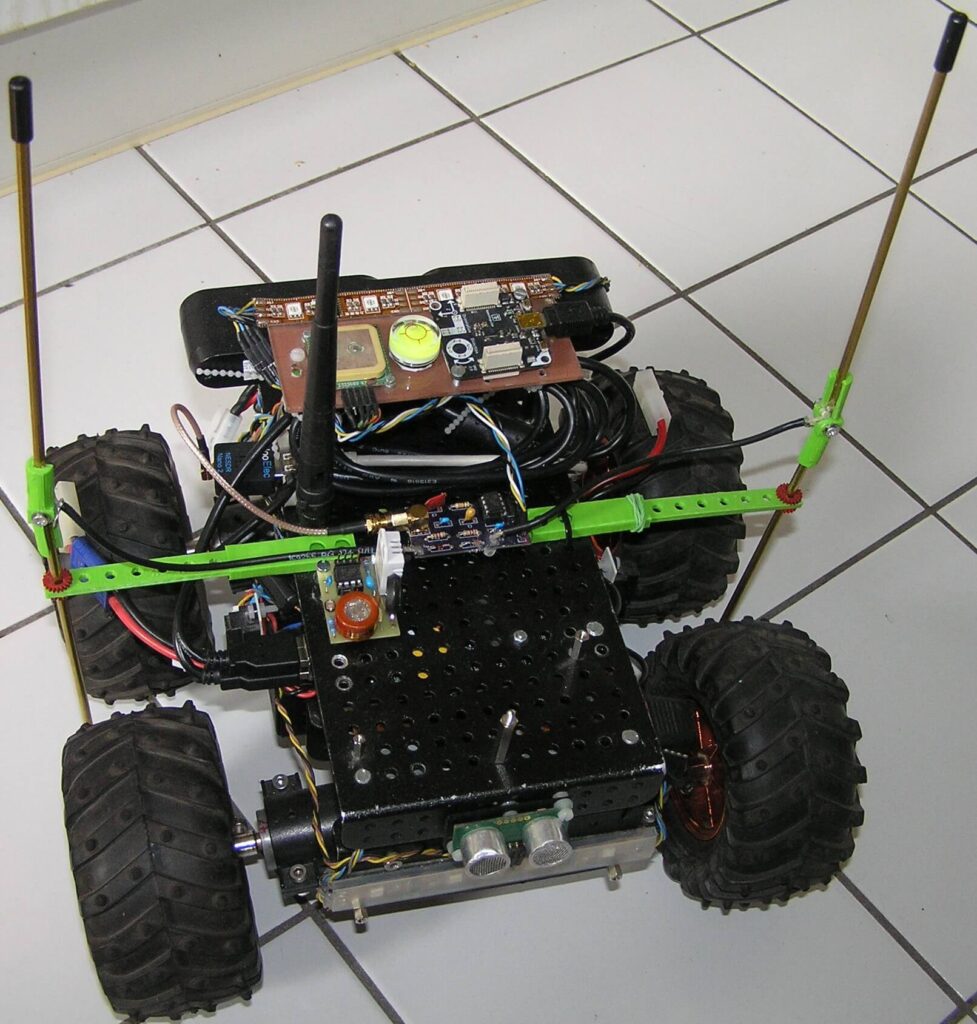
На Hackaday.io проект-логгер Humpelstilzchen ведёт записи о своих попытках создать автономного RF-определения направления робота RC на базе RTL-SDR. Цель состоит в том, чтобы настроить передатчик в ISM диапазоне в качестве маяка, и использовать RTL-SDR на роботе в качестве приемника. Затем он будет использовать методы определения направления, чтобы вести робот к маяку. Робот — это 4WD RC игрушечный автомобиль с автономными навигационными возможностями, такими как GPS, ультразвуковые датчики, IMU и визуальные сенсоры.
В его последнем журнале проекта Humpelstilzchen описывает свою первую частично удачную попытку заставить RF-определение направления работать. В эксперименте он использует модуль на 433 МГц для передачи FSK-маяка. На роботе используются две антенны для времени различий прихода сигнала, а также псевдо-доплеровский метод определения направления, и PIN-диоды используются для быстрого переключения между антеннами. Скрипт GNU Radio, работающий на одноплатном компьютере HummingBoard, вычисляет алгоритм TDOA/псевдо-доплер.
Псевдо-доплеровское определение направления работает путём быстрого переключения между несколькими антеннами. Разница во времени прибытия сигнала на каждую антенну может использоваться для вычисления направления передатчика.
При текущей настройке он смог научить робот различать, ближе ли маяк слева, ближе справа или на одинаковом расстоянии. Однако он отмечает, что всё ещё существуют проблемы с отражениями сигнала маяка, которые могут привести к тому, что робот поедет не в ту сторону.
Это всё ещё в процессе разработки, и мы с нетерпением ждём его будущих результатов.
Источник:


