
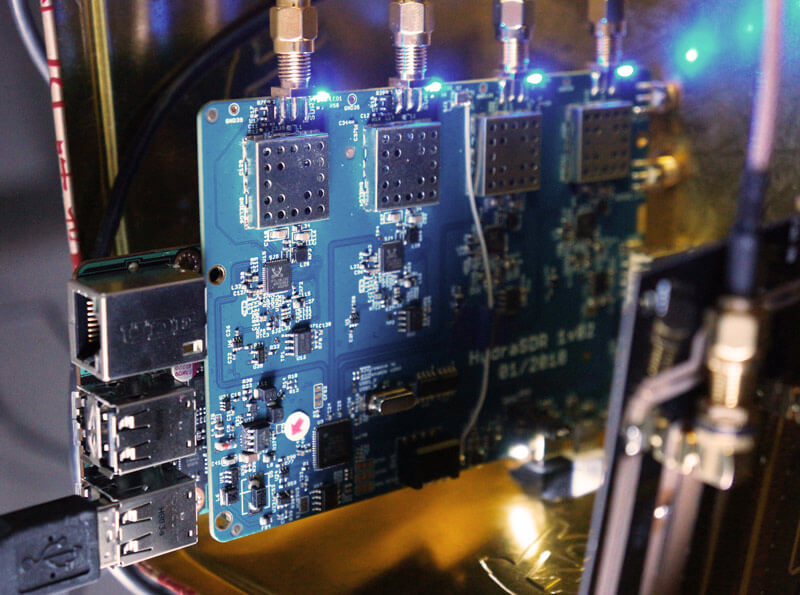
KerberosSDR – наш предстоящий недорогой 4‑тюнерный когерентный RTL-SDR. С четырьмя антенными входами его можно использовать как обычный массив из четырех отдельных RTL-SDR, или в когерентных приложениях, таких как определение направления, пассивное радарное обнаружение и формирование луча. Более подробную информацию можно найти в KerberosSDR основной пост. Пожалуйста, не забудьте подписаться на нашу рассылку KerberosSDR на основном посте или в конце этого поста, так как подписчики получат купон на скидку, действительный для первых 100 продаж по предзаказу. Список также помогает нам определить уровень интереса и сколько единиц произвести.
В этом посте мы покажем эксперимент, который мы провели: определить местоположение передатчика с использованием когерентного определения направления KerberosSDR. RF-определение направления — искусство использования оборудования для определения местоположения передающего сигнала. Самый простой способ — использовать направленную антенну, например Yagi, чтобы попытаться определить направление по силе сигнала. Другой метод — использование псевдо-додплер или когерентного массива антенн для определения направления по фазовой информации.
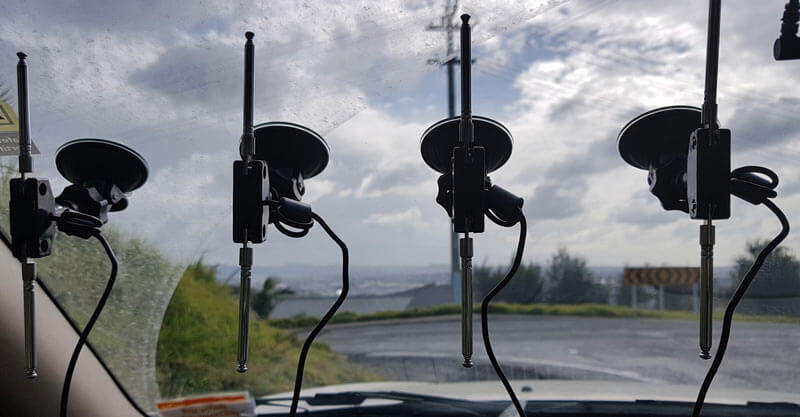
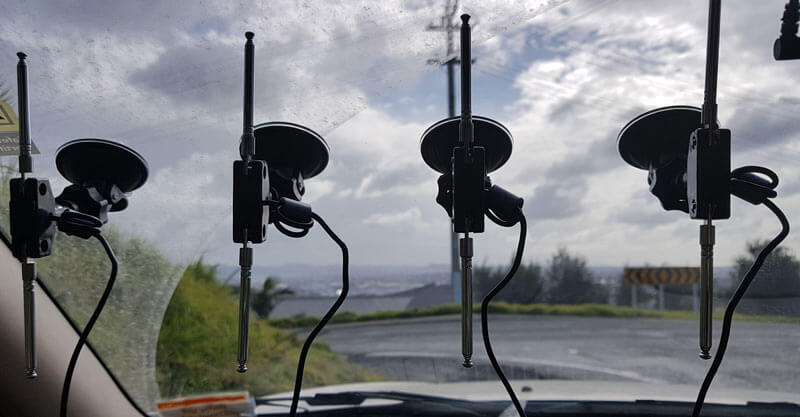
Для теста мы настроили KerberosSDR RTL-SDR на прослушивание сигнала на 858 МГц, а затем поехали в несколько мест, чтобы зафиксировать измерения направлений. Антенны были размещены в виде линейного массива из четырех дипольных антенн, установленной на лобовом стекле автомобиля. Чтобы сэкономить место, диполи были размещены примерно на расстоянии 1/3 длины волны, но отметим, что оптимальное расстояние — половина длины волны. Четыре дипольные антенны были подключены к KerberosSDR, а ноутбук запускал демо-программное обеспечение для определения направления.
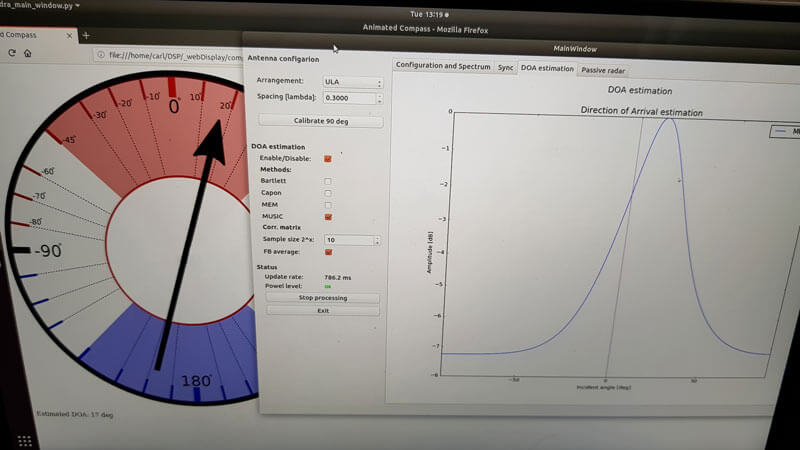
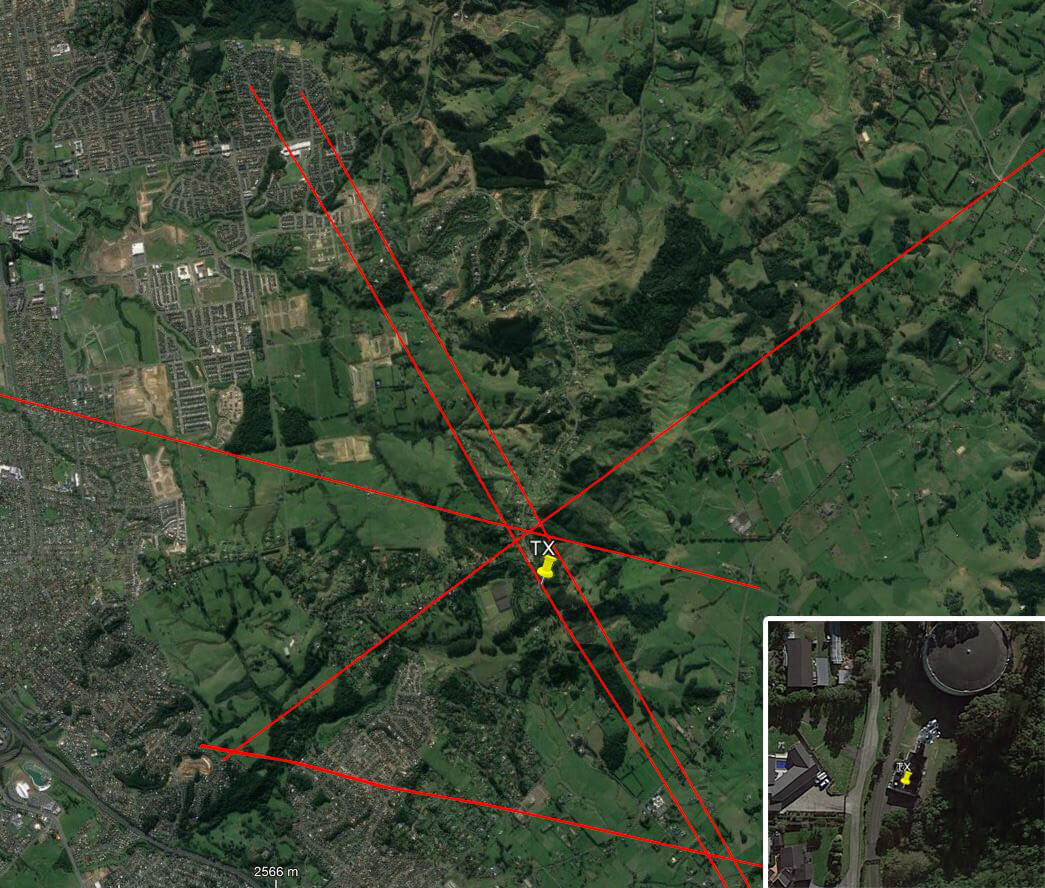
На рисунке ниже можно увидеть пять измерений направления, которые мы получили с KerberosSDR. Четыре линии сходятся вблизи передатчика, а одна расходится. Расходящееся направление можно объяснить многолучевостью. В этом месте прямой путь к передатчику был заблокирован большим домом и деревьями, поэтому он, вероятно, воспринял сигнал как приходящий от направления отражения. Но при этом с четырьмя корректными измерениями можно точно определить местоположение передающей башни примерно в пределах около 400 метров.
В будущем мы надеемся автоматизировать этот процесс с использованием данных GPS и/или данных компаса, чтобы автоматически наносить направления на карту по мере движения автомобиля. Эти чтения можно также объединить с данными тепловой карты интенсивности сигнала для повышения точности.
Такой функционал может быть полезен для нахождения места расположения передатчика загадочного сигнала, обнаружения утраченного маячка, нахождения пиратских или мешающих передатчиков, определения источника шума, для использования во время fox hunts и т. д.
Источник:


