
KerberosSDR — наш четырехканальный когерентный RTL-SDR продукт, созданный в сотрудничестве с Othernet. С KerberosSDR возможны такие приложения, как определение направления радиосигнала и пассивный радар, и наше бесплатное демо-программное обеспечение с открытым исходным кодом упрощает начало работы и исследование этих приложений. В этом посте мы исследуем, как простая настройка пассивного радара может использоваться для измерения того, насколько занят район по автомобильному трафику.
KerberosSDR в настоящее время доступен в магазине Othernet за 149,95 доллара США, и руководство по настройке доступно по адресу www.rtl-sdr.com/ksdr.
Пассивный радар использует уже существующие сильные сигналы-осветители, такие как вещательное FM, DAB, цифровое телевидение и сотовые сети. Когда эти сигналы отражаются от движущегося металлического объекта, такого как самолёт или транспортное средство, сигнал слегка искажается. Сравнивая искажённый сигнал с чистым сигналом, мы можем определить расстояние и скорость объекта, вызывающего отражение. Широкополосные цифровые сигналы, такие как DVB-T и DAB, часто являются лучшими осветителями. Широкополосные сигналы сотовых сетей также можно использовать для обнаружения более локальных целей.
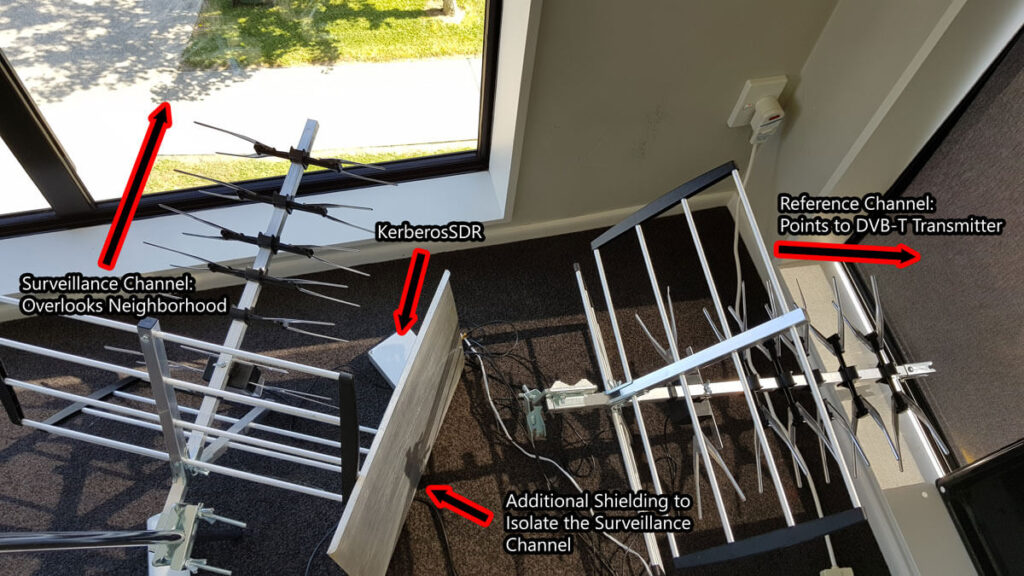
В простой системе пассивного радара мы используем две направленные антенны, например Yagi-антенны. Одна антенна Yagi направлена на вещательную вышку и принимает чистый не искажённый опорный сигнал. Это называется опорным каналом. Вторая антенна Yagi направлена в область, которую вы хотите мониторить на наличие отражений, и это называется каналом наблюдения.
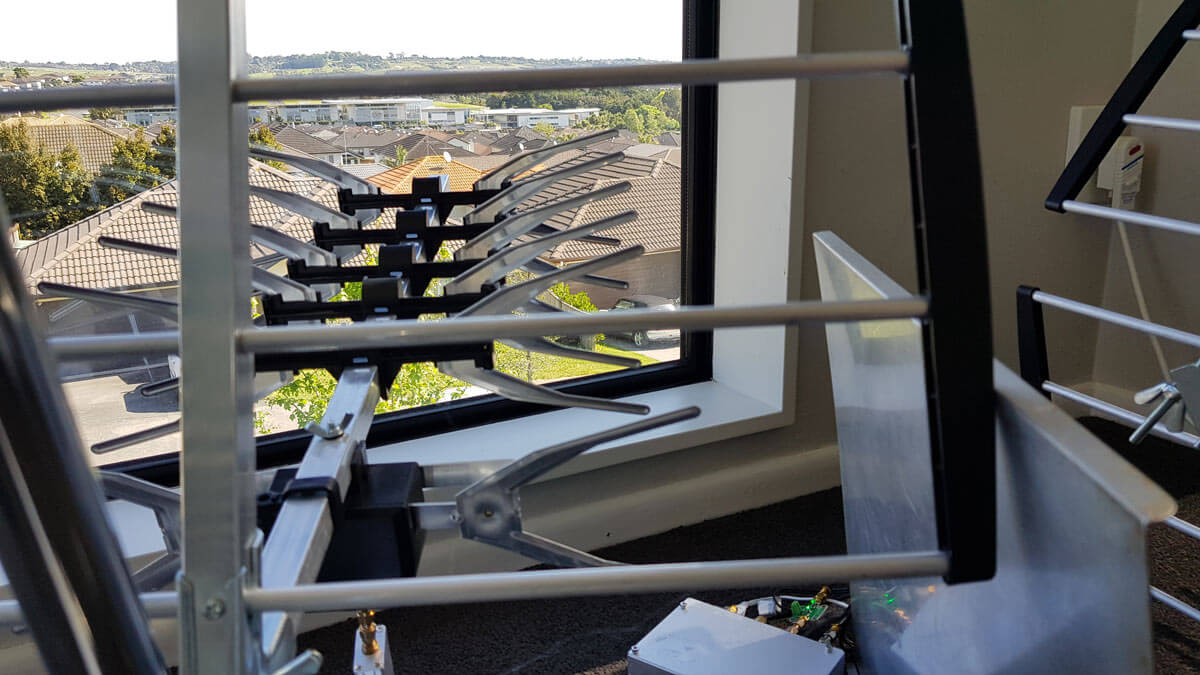
В нашей настройке Yagi опорного канала направлена на передатчик DVB-T на частоте 601 МГц примерно в 33 км. Вторая Yagi размещена на обзорной высоте, с которой открывается вид на район. Используются дешёвые DVB-T TV Yagi-антенны, которые можно найти в любом магазине электроники или в магазине телевизионных товаров (или на Amazon за примерно 30–60 долл. США). В программном обеспечении мы использовали полосу пропускания 2.4 МГц и настроили коэффициенты усиления для максимального SNR.
Важно, чтобы канал наблюдения был максимально изолирован от опорного сигнала. Мы улучшаем изоляцию, просто разместив металлический лист рядом с антенной наблюдения, чтобы сильнее перекрыть сигнал DVB-T. Обратите внимание, что размещение антенн на улице, очевидно, даст намного лучшие результаты. Эти стены и окна содержат металл, который значительно ослабляет сигнал. Мы также добавили наш RTL-SDR Blog к каналу наблюдения широкополосный LNA, питаемый дешёвым внешним bias tee, чтобы улучшить шумовую характеристику канала наблюдения.
Получившийся дисплей пассивного радара демонстрирует отражающие объекты в реальном времени. Каждая точка на дисплее представляет движущийся автомобиль, отражающий сигнал DVB-T наблюдения. На изображении ниже множество цветных объектов в левом центре — это автомобили. Ось X показывает расстояние до объекта, а ось Y — скорость Допплера. Обе оси привязаны к точке наблюдения и месту расположения передающей башни.
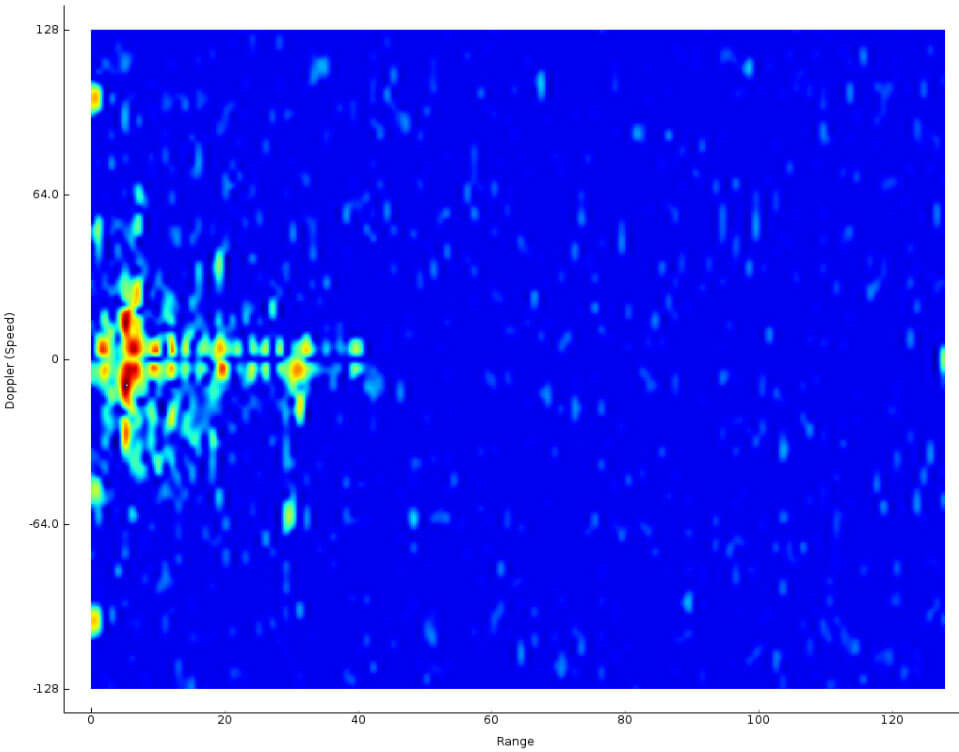
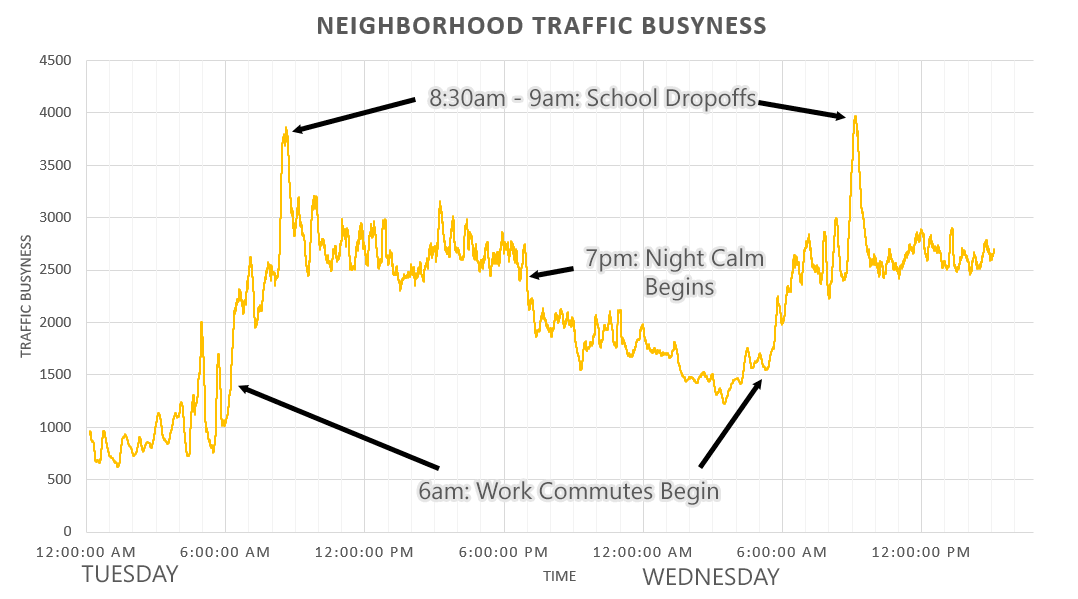
Когда на дороге в дневное время и в час пик движется больше автомобилей, на дисплее пассивного радара появляется больше бликов. Большие транспортные средства также создают более крупные и мощные блики. Простым суммированием матрицы, которая формирует это 2D-изображение, можно получить грубое измерение того, насколько занят район по количеству автомобилей на дороге, поскольку отражения представлены более высокими значениями в матрице. Мы зафиксировали это значение занятости в течение дня и построили график.
Получившийся график предсказуемо так же, как и ожидалось. В 6 утра мы видим рост числа автомобилей, так как люди начинают свой путь на работу. Пик достигается примерно в 8:30–9 утра, когда, по всей видимости, родители отвозят своих детей в близлежащую школу, которая начинает занятия в 9 утра. Дальше занятость остаётся относительно стабильной в течение дня. Занятость снова начинает снижаться примерно в 7 вечера, когда большинство людей возвращаются домой, и достигает минимума примерно в 3 часа ночи.
Одно ограничение заключается в том, что эта система не может обнаруживать транспортные средства, которые не движутся (то есть застрявшие в пробке). Так как показатель скорости Допплера вернётся нулём, на дисплее радара не будет сигнала. Обнаружение дорожного движения может также искажаться самолётами, летающими вблизи. Обнаружение самолётов приводит к сильным бликам на дисплее радара, что может дать ложный результат о трафике.
Также можно было бы дополнительно разобрать данные. Мы могли бы определить общее направление потока трафика, наблюдая за положительными и отрицательными сдвигами Допплера, а также разделить занятость по дальности и определить, какие диапазоны соответствуют конкретным дорогам. В будущем мы надеемся использовать дополнительные каналы на KerberosSDR для объединения пассивного радара и определения направления, чтобы блипы можно было напрямую наносить на карту.
Если вы хотите попробовать нечто подобное в программном обеспечении KerberosSDR, отредактируйте функцию RD_plot в файле _GUI/hydra_main_window.py и добавьте следующий простой код перед нормализацией CAFMatrix. Вы получите файл журнала traffic.txt, который можно построить в Excel (не забывайте преобразовывать Unix-время в реальное время и применять скользящее среднее)
CAFMatrixSum = np.sum(CAFMatrix) trafficLog = open("traffic.txt", "a") logString = str(round(time.time())) + "," + str(round(CAFMatrixSum)) + "\r\n" trafficLog.write(logString) trafficLog.close()
Источник:


