
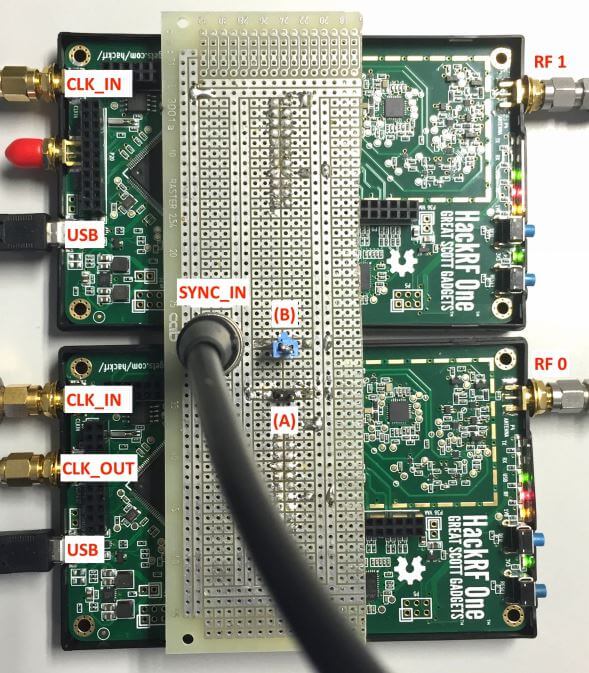
Недавно Марко Бартолуччи и Хосе А. дель Пераль-Росадо сообщили нам о своей работе по созданию нескольких точно синхронизированных HackRF. Они планируют использовать синхронизированные HackRF для решения за небольшие затраты некоторых интересных навигационных задач, которые подробно описаны в их академической статье (ссылка IEEE). Аннотация статьи звучит так:
This paper describes a new method for the synchronisation of multiple low-cost open source software-defined radios (SDR). This solution enables the use of low-cost SDRs in interesting navigation applications, such as hybrid positioning algorithms, interference localisation, and cooperative positioning among others. Time synchronisation is achieved thanks to a time pulse that can be generated either by one of the SDRs or by an external source, such as a GNSS receiver providing 1PPS signal. Experimental results show that the proposed method effectively reduces the synchronisation offset between multiple SDRs, to less than one sampling period.
Проще говоря, гибридное позиционирование — это процесс использования нескольких сигналов, таких как WiFi, Bluetooth и сигналы мобильных телефонов и т. п., вместе для получения точного положения приемника. Используя несколько источников, точность локализации может быть улучшена, но для этого каждый приемник должен быть точно синхронизирован с одним и тем же источником тактов.
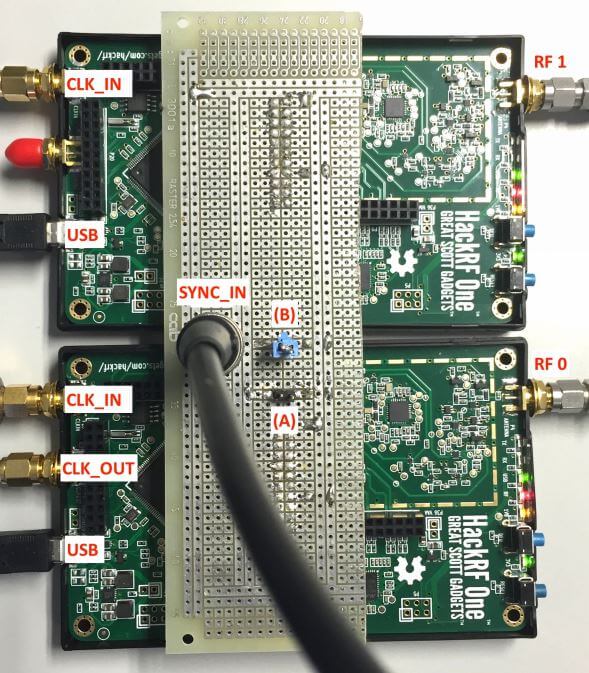
Созданная ими система использует источник времени на основе GNSS с 1PPS, подключённый к входам SYNC_IN на обоих HackRF. Код синхронизации выполняется в аппаратном на встроенном в HackRF CPLD (сложное программируемое логическое устройство). Кроме того, они приводят следующее относительно системы и кода, которые были приняты в репозиторий HackRF:
Новая функция синхронизации времени была недавно принята в официальный репозиторий HackRF благодаря сотрудничеству между SPCOMNAV группой, Университетом Болоньи и Европейским космическим агентством (ESA).
Этот вклад позволяет любому пользователю точно синхронизировать несколько устройств HackRF с задержкой менее чем 50 нс за счёт незначительного аппаратного изменения и обновления прошивки.
Более подробную информацию об обновлениях драйверов и инструкциях по использованию можно найти в этом запросе на слияние в Git. Команда также сообщает, что их работа была представлена на конференции NAVITEC 2016.
Источник:


