
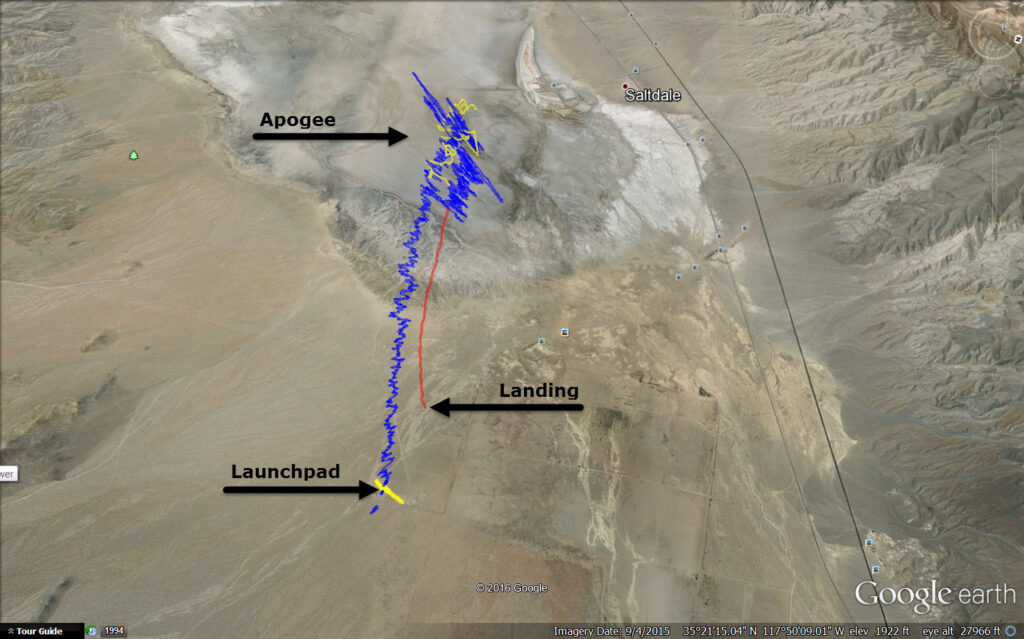
Еще в апреле мы разместили о экспериментах Филипа Хана и Пола Брида по использованию RTL-SDR для GPS-записи на их высокомощных небольших ракетах. Так как GPS принадлежит военным США, стандартный GPS-модуль не может использоваться на такой ракете, поскольку они задуманы чтобы выходить из строя если GPS-устройство нарушит предел COCOM, который наступает, когда он рассчитывает, что движется быстрее чем 1 900 км/ч/1 200 mph и/или выше чем 18 000 м/59 000 футов. Идея состоит в том, чтобы усложнить возможность использования GPS в не США или самодельных межконтинентальных ракетах. Так как декодеры GPS SDR обычно программируются в открытом исходном коде, не требуется, чтобы программисты добавляли эти искусственные лимиты.
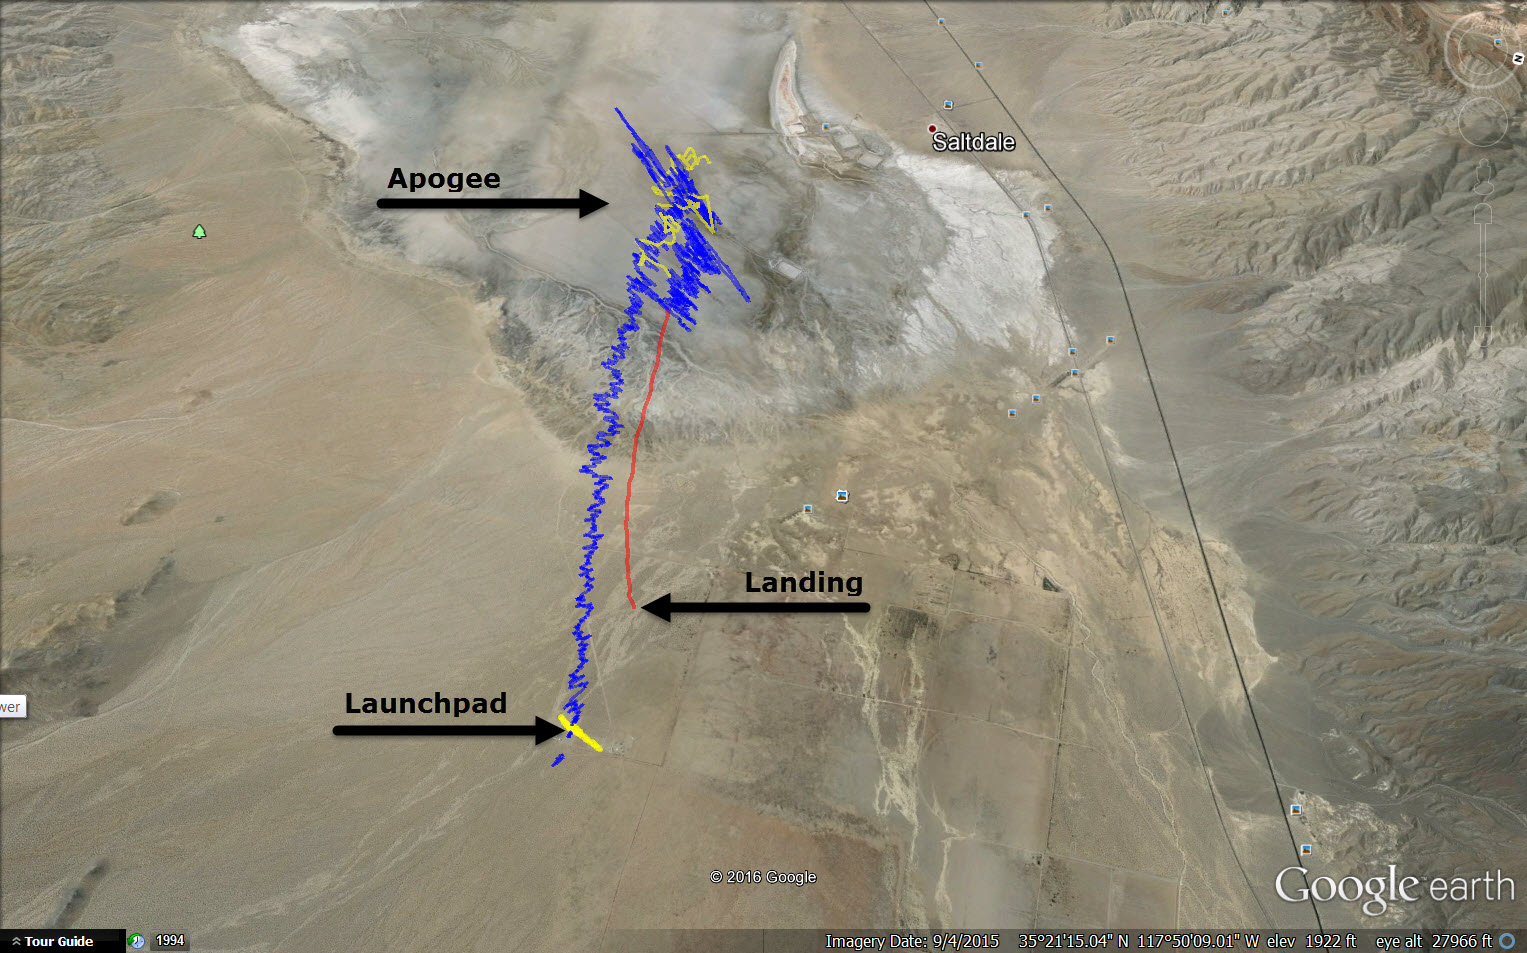
В своих последних тестах им удалось собрать много GPS-данных с RTL-SDR, но декодировать удалось лишь небольшую их часть с помощью программы GNSS-SDR. В этом посте Филип обнаруживает ошибка в том, как GNSS-SDR выполняет приобретение и повторное отслеживание то, что GNSS-SDR декодирует таким образом, что получить решение по местоположению с шумными данными при высоком ускорении трудно. Используя другую реализацию GPS, написанную в MATLAB, он смог получить декодированные GPS-данные почти на всем участке восхождения до раскрытия парашютов. Как только парашюты раскрываются, GPSу трудно держать блокировку сигнала, так как он колеблется. Его пост ясно объясняет различия в способе реализации кода в GNSS-SDR и в решении на MATLAB и показывает, почему реализация GNSS-SDR может быть непригодной для ракет большой мощности.
Кроме того, они пишут, что полёт был как раз чуть ниже искусственных пределов COCOM для скорости и высоты; коммерческое GPS-решение, которое у них также было на борту, тоже не смогло собрать данные на большую часть полета. С необработанных GPS-данных с RTL-SDR и некоторой умной обработкой их им удалось декодировать данные GPS там, где коммерческое решение не справлялось.
Источник:


