
На своей странице в Твиттере Сильван Азариан (@sylvain_azarian / F4GKR) публиковал твиты о своём новом .
Идея заключается в использовании дрона в качестве удалённого маяка, который может перемещаться вокруг антенны. Пока дрон летит вокруг, HackRF на борту дрона излучает чирп-данные, содержащие GPS-телеметрию положения дрона. Приёмник на земле декодирует эти данные и также определяет SNR принятого сигнала. В сопоставлении принятых SNR с GPS‑позицией дрона можно определить диаграмму направленности тестируемой антенны.
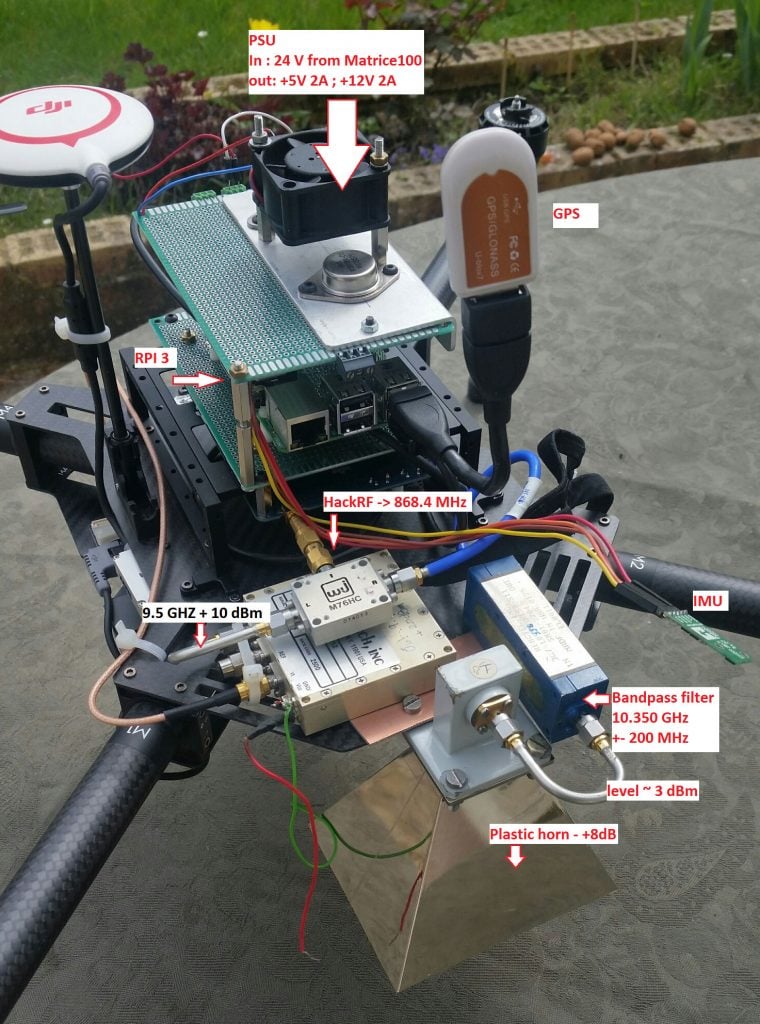
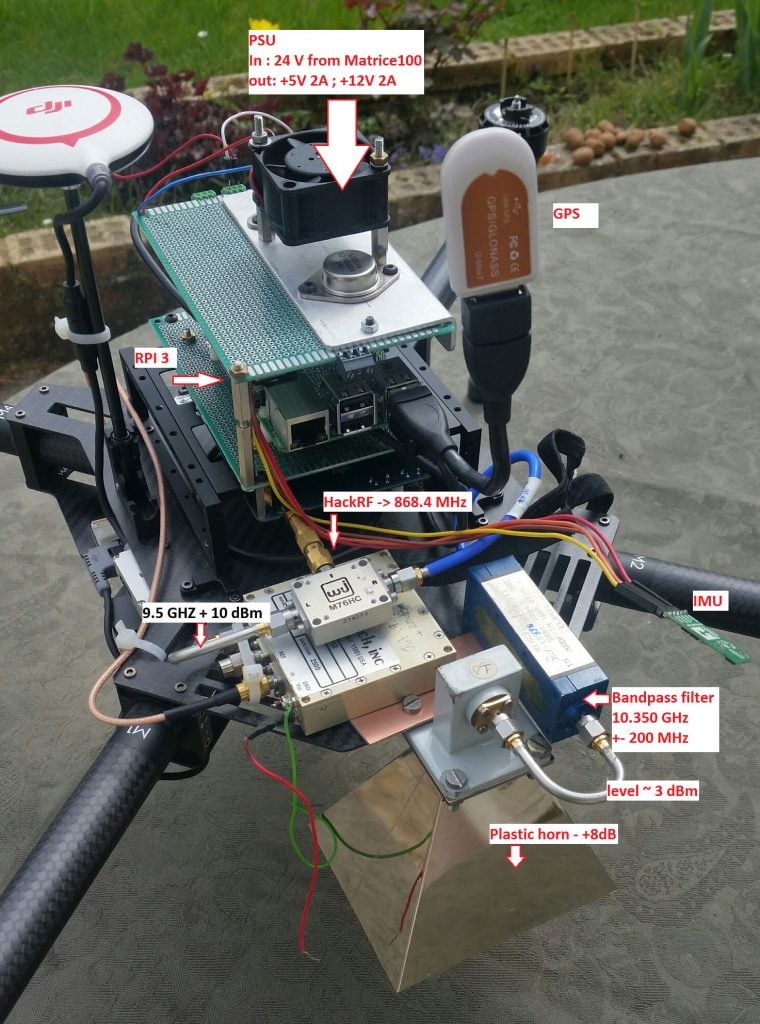
Программное обеспечение называется «RadiantBee» и разработано как F4GKR, так и F5OEO. Оно доступно на GitHub. Летательное оборудование состоит из квадрокоптера, GPS, Raspberry Pi 3, HackRF, 10 ГГц даунконвертера, полосового фильтра и роговой антенны. Наземная станция состоит из RTL-SDR-донгл, 10 ГГц даунконвертера, GPS и испытательной антенны.
[Также упомянуто на Hackaday]
Источник:


